线控底盘 自动驾驶的“执行之手”如何重塑汽车技术生态
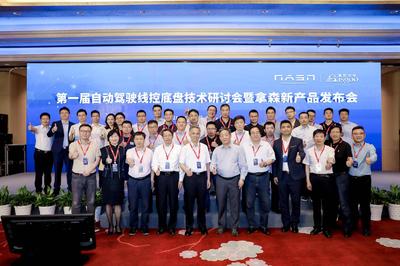
第一届自动驾驶线控底盘技术研讨会暨拿森新产品发布会在杭州隆重召开。这场汇聚了整车企业、零部件供应商、科研机构与行业专家的会议,将目光聚焦于一个看似底层却决定自动驾驶上限的领域——线控底盘技术。会上,拿森科技发布了新一代线控底盘解决方案,引发业界对“技术开发”路径的深度讨论。
线控底盘:从机械连接到电信号驱动
传统汽车的底盘系统依赖机械、液压或气动连接,转向、制动、换挡均需驾驶员的物理操作。而线控底盘以电信号传递控制指令,执行机构由电机直接驱动,彻底解除了方向盘、踏板与车轮之间的机械耦合。这一变革不仅是硬件替换,更是系统架构的重构。对于自动驾驶而言,线控底盘相当于车辆的“执行之手”——感知与决策层发出的指令必须通过它精准、实时地落地。没有可靠的线控底盘,再先进的算法也只是空中楼阁。
技术开发的关键战场:冗余、响应与协同
研讨会上,多位技术负责人指出,线控底盘的技术开发正围绕三个核心命题展开。第一是安全冗余。自动驾驶系统要求单一故障不能导致功能丧失,因此线控制动需双回路甚至三回路冗余设计,线控转向需双电机互为备份。第二是响应实时性。执行器的延迟直接决定自动驾驶的操控精度,制动响应时间需从传统液压的数百毫秒压缩至百毫秒以内,转向角度的闭环控制频率也需大幅提升。第三是软硬件协同。线控底盘并非孤立部件,它需要与整车电子电气架构、域控制器、功能安全软件深度耦合。拿森此次发布的新产品即在冗余架构与集成控制算法上强调了自主开发能力,体现了本土供应商从单一部件供应向系统级技术交付的转型。
模块化与标准化:技术开发的产业逻辑
值得注意的是,会上讨论的另一个焦点是线控底盘硬件的标准化与平台化开发。不同自动驾驶场景(乘用车、商用车、无人配送车)对底盘的需求差异显著,但底层执行器模块具备高度共性。通过模块化设计,供应商可以缩短开发周期、降低验证成本,同时在冗余等级和控制接口上保留可配置空间。这种“平台先行、场景适配”的开发模式,正在成为行业共识。
技术开发的挑战与分层协作
线控底盘的技术开发也面临现实挑战。一方面,路感模拟与驾驶员接管过渡策略仍是难题,尤其在L3级自动驾驶中,人机共驾的底盘反馈需要精细标定。另一方面,功能安全认证(如ISO 26262 ASIL-D等级)的周期与成本对中小企业构成壁垒。因此,行业正在形成分层协作的生态:零部件企业深耕执行器硬件与底层驱动开发,整车企业主导系统集成与场景验证,标准组织推进接口规范与测试规程的互认。此次研讨会传递出的明确信号是:线控底盘技术开发的突破口不在单点参数比拼,而在于系统级的工程能力与产业协同机制的建立。
从研讨会到新产品发布,杭州这场会议浓缩了自动驾驶线控底盘领域现阶段的核心议题。技术开发的每一步进展,都在为高阶自动驾驶铺就可落地的物理基础。当算法和算力竞争日趋激烈,执行端的技术突破或许正是下一阶段行业分化的关键变量。
如若转载,请注明出处:http://www.kgcgq.com/product/54.html
更新时间:2026-11-21 22:48:45